 机器人天空-为机器人开发者和爱好者服务
夜深了,家里已经安静下来。智能助手机器人端着满满一杯牛奶,从厨房走向客厅。
“咚、咚、咚……”
它能准确识别路线,顺利抵达目的地,可每一次落脚都伴随着沉闷的撞击声。机身随着步伐上下起伏,杯中的牛奶也跟着不停晃荡。
同样是端着液体行走,人类却能靠足底触感下意识调整落脚力度与重心,哪怕踩上台阶、碰到不平整的地面,也能稳稳保持平衡。这份依赖足底触觉形成的自然步态,恰恰是当前人形机器人普遍缺失的关键能力。
当基础行走不再是行业技术门槛,如何实现柔和落地、自适应地面变化、拥有接近人类的自然步态,已成为人形机器人步态升级亟待突破的核心命题。
01 清华研究实证:足底触觉让机器人着陆更柔和、行走更安静、通行更稳定
近期,清华大学研究团队发布论文《TactileStep: Sole Tactile Learning for Regulating Foot-Terrain Interaction in Humanoid Locomotion》,把破局方向对准了长期被忽略的关键感知环节——足底触觉。
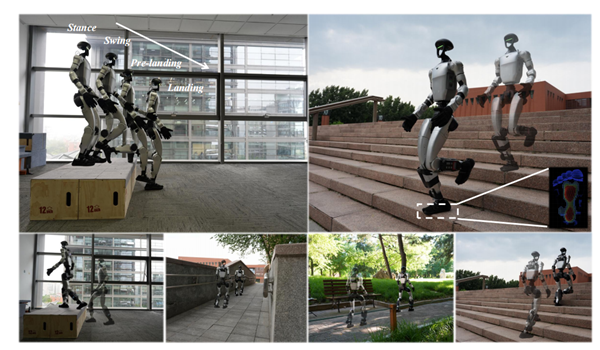
图源:TactileStep论文
当前人形机器人的行走控制,大多依赖视觉提前识别地形,再结合本体状态规划步态。但这套体系存在天然盲区:视觉能预判脚该落在哪里,却无法捕捉脚掌落地瞬间的真实接触状态。地面软硬、落地冲击、实际受力分布等直接影响稳定性的信息,只有接触发生时才会显现,仅靠视觉预判无法覆盖。
清华团队的研究,正是瞄准这一感知与控制的断层展开。研究团队在Unitree G1人形机器人足部部署压力触觉鞋垫,将实时足底压力信息引入运动控制策略,通过分阶段奖励的强化学习机制:触地前控制下落速度,着陆时缓冲冲击,支撑阶段优化受力状态,实现了运动控制全流程优化,并在仿真与真机上完成系统对照测试。
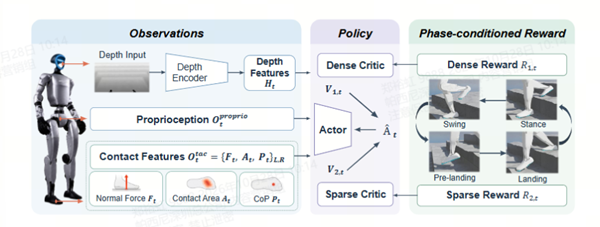
TactileStep研究方法图
图源:TactileStep论文
核心结论十分明确:引入足底实时触觉反馈后,机器人落地柔顺度、行走静音表现显著提升,同时复杂地形的通行稳定性不仅没有折损,反而得到进一步增强。
从真机实测数据来看,地形越复杂、落地落差越大,触觉反馈的优化效果越突出:上平台场景落地冲击力最高降低48.8%,生硬砸地的体感近乎减半,可有效降低硬件长期损耗;下楼梯场景峰值落地噪音最高降低30.1dB,落脚撞击声大幅削弱。
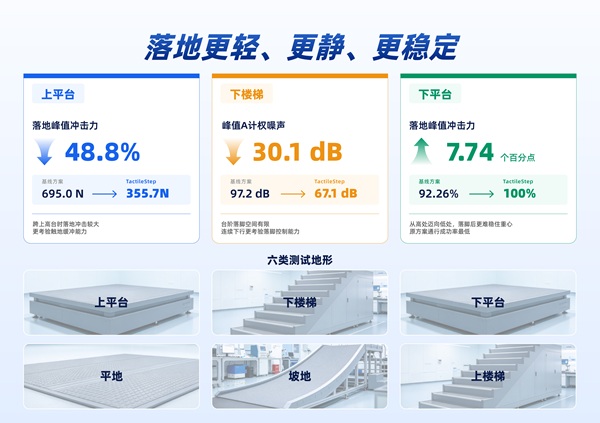
TactileStep在六类地形中的代表性测试结果,展现足底触觉对落地冲击、行走噪声及复杂地形通行能力的优化效果
数据来源:TactileStep论文,真机数据来自Table 3,仿真数据来自Table 2
研究还通过消融实验证实了实时触觉输入的不可替代性:保留全套训练完成的运动策略,仅切断运行时的实时足底触觉输入,下楼梯场景的降噪效果便立刻出现明显回落。
这充分说明,算法预设的优化策略有其上限,只有实时足底触觉才能捕捉每一次落地的细微差异,为运动控制提供即时反馈,在提升复杂地形穿越能力的同时,实现更柔和、更安静、更稳定的着地表现。
然而,科研解决的是从「0到1」的原理验证,从「1到N」的规模化落地与产业价值闭环,才是行业必须直面的核心命题。实验室阶段的定制化传感原型仅用于技术原理验证,单样本调优即可满足科研测试需求;但面向真实工况的量产级触觉传感器,必须同时满足可制造性、批次一致性、长期可靠性、规模化量产能力四大核心标准。
作为具身智能感知领域的先行者,帕西尼从研发源头便将触觉传感器的工程化与规模化应用纳入技术布局。在技术研发阶段,帕西尼以自研核心传感芯片为基础,打通敏感材料、力学结构与力觉解算算法等关键环节,引入标准半导体晶圆制造工艺,为产品标准化制造、批次一致性筑牢根基。在产品化层面,帕西尼依托「测、算、传」一体化设计、出厂预标定及通用通信协议适配,降低产品集成门槛;在量产环节,通过自动化标定与批次质量管控,把实验室单样本调试转化为标准化生产流程,保障批量产品性能一致。同时,依托自研高层级、多模态丰富感知的触觉传感技术,帕西尼在各类严苛工况下完成千万次验证,同步开展宽温域等可靠性测试,确保产品在复杂应用环境下持续稳定运行,最终推动触觉传感器从实验室技术原型走向可稳定批量交付的成熟产品。
02 帕西尼足底多维触觉传感器:让足底感知更精准、响应更灵敏、性能更可靠
凭借在触觉传感领域的工程化突破,帕西尼将成熟量产方案定向适配到人形机器人足底场景,于今年8月正式推出全球首个足底多维触觉传感器PX-FOOTRIX。产品针对人形机器人真实运动场景深度打磨,为行业提供可直接部署的机器人足底触觉解决方案。
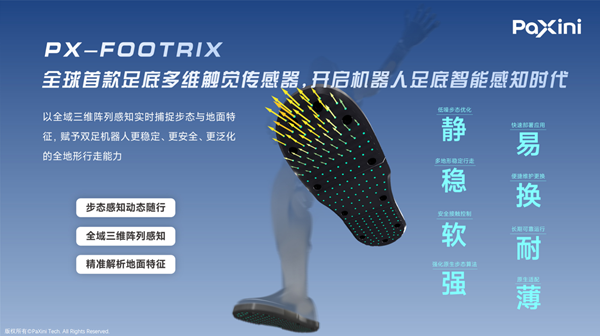
依托帕西尼自主研发的6D阵列式触觉技术,PX-FOOTRIX将三维阵列力觉与六维力/力矩感知深度融合,高密度测点完整覆盖足底区域。与仅能输出单一总受力数值的方案不同,这种多维感知架构能输出完整的足底三维阵列力分布,精准捕捉接触面积比例、压力中心位置、阵列式三维力等关键信息——正是人形机器人实现步态动态微调、柔顺落地所需的关键参数,为机器人实时判断支撑状态、修正落地姿态提供充足的数据支撑。
面对落脚瞬间快速变化的受力状态,PX-FOOTRIX支持200Hz高频触觉采样,持续捕捉足底压力的动态变化,为运动控制系统提供低延迟感知输入,支撑毫秒级步态调整动作。
真实场景对传感器的考验远不止感知精度与响应速度。针对双足机器人反复踩踏、高动态冲击的使用特性,PX-FOOTRIX采用耐磨防滑表层材料,支持IP67/IP68防尘防水定制,搭配抗冲击结构设计,可长期稳定适配各类高动态运动场景。部署层面,产品出厂即完成校准,集成度高,标配SPI 接口,还可通过转接板或定制方案适配多种主流通讯协议,能灵活接入不同品牌、不同架构的人形机器人平台。
从全域多维的感知能力,到低延迟的实时响应,再到适配复杂场景的可靠设计与灵活集成,PX-FOOTRIX完整覆盖了人形机器人足底触觉的核心应用需求,为机器人感知、决策、执行的运动闭环提供了可靠的感知硬件底座。
03 帕西尼足底仿真平台:让触觉模拟更逼真、工况更丰富、迭代策略更高效
PX-FOOTRIX实现了真机端的足底触觉精准采集,为运动控制闭环补上了关键的感知入口。但机器人要掌握精细化落地调节能力,还需要海量工况数据支撑模型训练,让步态策略充分学习不同接触条件下的响应逻辑。
而现实是,真机采集训练数据成本高、场景覆盖有限,因此仿真环境成为行业步态训练的核心载体,真机仅用于最终效果验证;可面向足底触觉的精细化训练,通用仿真平台存在天然能力短板:其采用刚体简化足底接触模型,仅能输出脚掌整体总受力数据,无法获得阵列式三维力,难以支撑触觉精细化训练;若强行定制适配,又需投入大量工程资源,落地门槛极高。
针对这一行业共性瓶颈,帕西尼拓展自研Feelix World物理仿真技术体系,推出足底专用仿真平台 Feelix World-FOOTRIX,与PX-FOOTRIX足底多维触觉传感器形成软硬件配套,实现真实足底感知数据与仿真训练的特征对齐与双向打通。
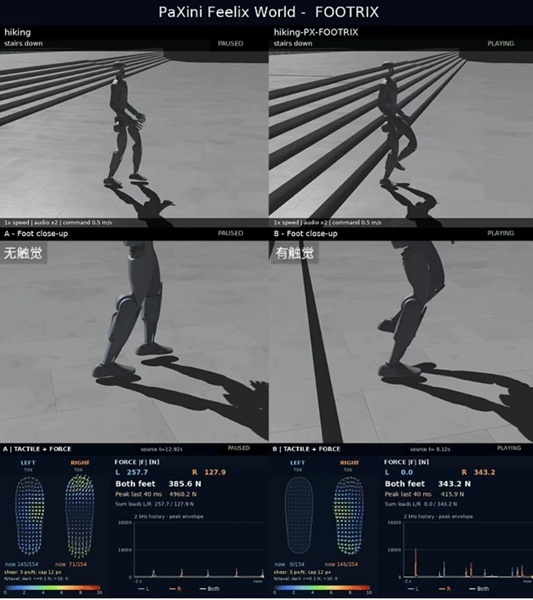
帕西尼足底仿真平台Feelix World-FOOTRIX
——下楼梯场景有无足底触觉对比
技术实现上,Feelix World-FOOTRIX结合弹性材料模拟、接触响应计算与接触流形运算,以真实采集的接触数据为基准,在接触位置、方向及受力分布等物理约束下,精准模拟不同地面条件、不同运动状态下的足底触觉响应,输出与真机传感器格式完全一致的特征数据。
在此基础上,平台还具备基于物理约束的数据增扩能力。通过调整地面摩擦系数、材料特性、落地速度及接触姿态等参数,重新求解足地交互全过程,覆盖稳定着陆、临界失稳、异常接触等全工况的训练样本,持续供给步态策略迭代,形成足底多维触觉感知的正向闭环,不断推动触觉步态表现进阶。
从真机端的精准触觉感知,到训练端的高保真仿真赋能,帕西尼贯通足底触觉数据采集、物理仿真与策略训练的完整技术闭环,为双足机器人构建起覆盖"感知—理解—运动"的足底感知体系,让机器人精准感知脚下环境,实现更加稳定、安全、自然的运动表现,逐步迈向复杂环境下的自主适应。
04 真正的具身智能,始于对真实世界的理解与回应
足底触觉的突破,远不止是步态能力的一次优化,更是人形机器人与物理世界交互范式的底层跃迁。当基础运动能力不再是行业壁垒,真正拉开差距的,是对物理环境的感知深度与响应精度。
帕西尼正在做的,就是为具身智能补上这层最核心的物理感知能力。从指尖的精细抓取到足底的平稳行走,当触觉感知铺满机器人与世界的每一个接触面,具身智能便拥有了感知真实环境的底层能力。这份实时、具象的触感反馈,终将让人形机器人深度融入千行百业与日常场景,真正与真实物理世界自然共生。